Аннотирование положения руки для ловкого управления роботом.
Аннотирование положения рук — это процесс разметки движений руки и её пальцев на каждом кадре видео, чтобы роботы могли научиться ловким, человекоподобным манипуляциям. Сегодняшние роботы умеют ходить, кататься и держать коробку. Однако им по-прежнему сложно справляться с мелочами — застегиванием рубашки, прокладкой кабеля, поднятием одной виноградины, не раздавив её. В Shaip мы видим это каждый день: самая сложная часть физического ИИ — это не обучение робота движению, а обучение его рук правильному поведению . А это зависит от качества данных о положении рук.
Почему именно ловкость является настоящим узким местом в управлении роботами?
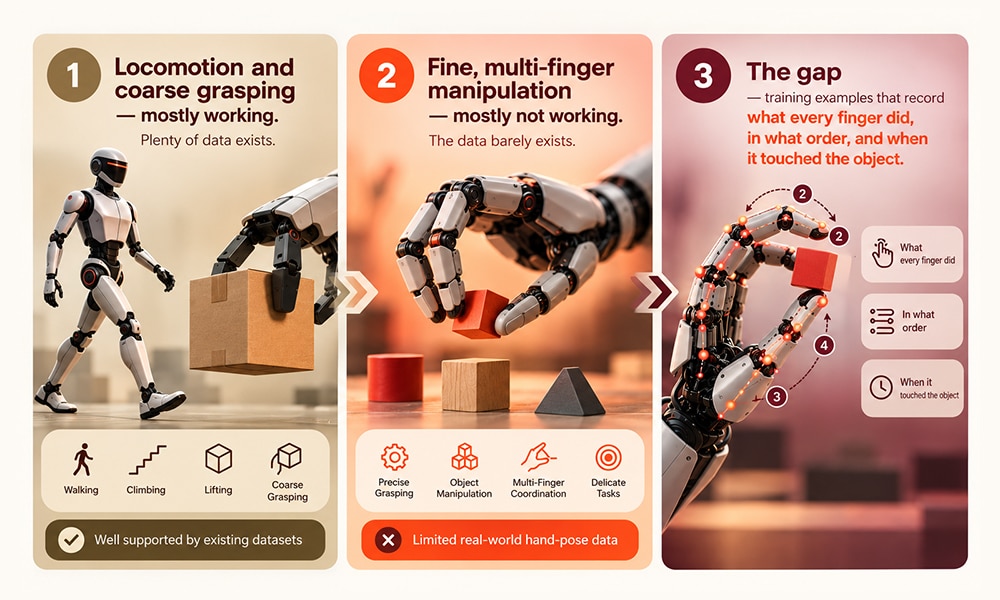
Проблема заключается в недостаточной ловкости, поскольку грубые движения в значительной степени решены, а точный контроль пальцев — нет. Робота можно научить доставать и закрывать захват. Научить его перекатывать ручку между двумя пальцами или снова захватывать отвертку в процессе работы — это совсем другая задача, и она полностью зависит от данных, которые фиксируют фактические движения пальцев.
Вот как мы простыми словами это объясняем клиентам:
Передвижение и грубое захватывание — В основном работает. Данных предостаточно.
Тонкая манипуляция несколькими пальцами — В основном не работает. Данных практически нет.
Разрыв — примеры обучения, которые записывают Что делал каждый палец, в каком порядке и когда он касался объекта..
Последняя строка — это именно то, что получается при аннотировании положения руки. Без неё робот может распознать шнурок, но понятия не имеет, как его завязать.
Что именно представляет собой аннотация положения руки?
Аннотирование позы руки — это форма аннотирования ключевых точек, при которой суставы руки — костяшки пальцев, сегменты пальцев, кончики пальцев и запястье — отмечаются и отслеживаются в каждом кадре видеоролика. Это превращает обычное видео с рукой в четкую, структурированную запись движений, на основе которой модель может обучаться.
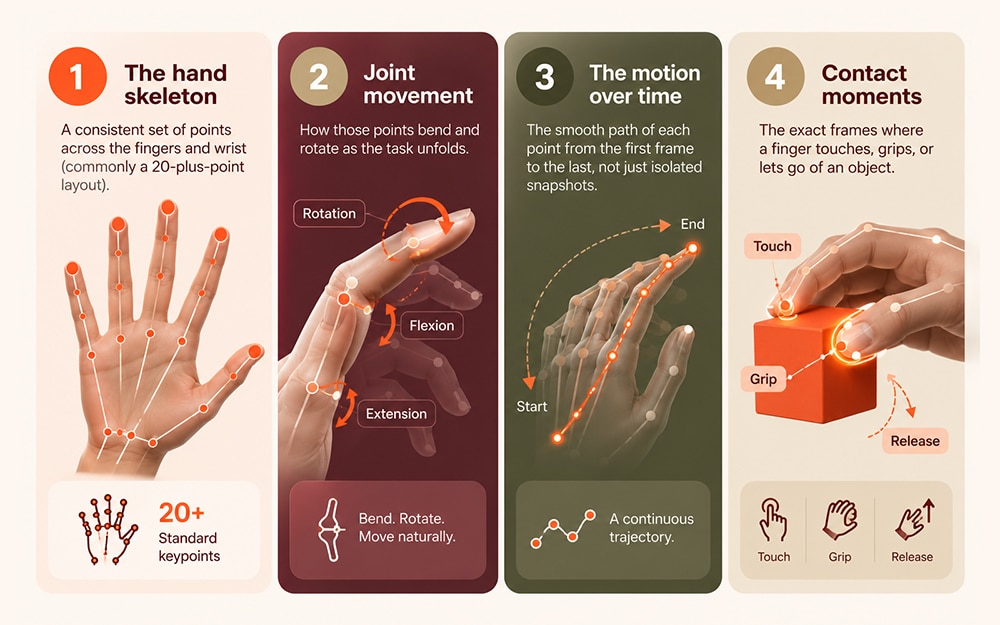
На практике наши команды маркируют четыре предмета на каждой руке:
Скелет кисти — Последовательная раскладка по пальцам и запястью (обычно более 20 точек).
Совместное движение — как эти точки изгибаются и вращаются по мере выполнения задачи.
Движение во времени — плавный путь каждой точки от первого кадра до последнего, а не просто отдельные снимки.
Моменты контакта — точные кадры, в которых палец касается, захватывает или отпускает предмет.
Четвертый пункт – это то, где проявляется ловкость. Любой может отметить, где находится рука; ценность заключается в том, чтобы зафиксировать, как и когда это произошло.
Чем отличается аннотирование ловкости от стандартного аннотирования ключевых точек?
Аннотирование ловкости — это аннотирование ключевых точек, к которому предъявляются гораздо более высокие требования. Стандартная работа с ключевыми точками отвечает на вопрос «где находится рука?». Аннотирование ловкости отвечает на вопрос «что делал каждый палец, в каком порядке и когда он соприкасался с рукой?» — и это единственный вариант, на котором может обучаться модель манипулирования.
Разница наиболее очевидна при сравнении двух изображений:
То, что мы обозначаем
Стандартная аннотация ключевых точек
Аннотации положения кисти, соответствующие уровню ловкости рук.
XNUMX
Положение руки в каждом кадре
Полное движение пальцев в каждом кадре
глубина
Плоский, 2D
3D — как суставы движутся в пространстве
Дата
Покадровый, независимый
Одно плавное, непрерывное движение
Контакты
Редко маркируется
Обозначения: захват, касание и отпускание
окклюзия
Часто пропускается
Тщательно выведено и заполнено.
Для чего это нужно
Жесты, отслеживание движений рук
Обучение роботов манипулированию
Правая колонна — это то, что мы строим в Shaip, потому что это единственная колонна, у которой может учиться ловкий робот.
Как аннотирование положения рук превращает видео с участием человека в навыки робота?
Аннотирование положения рук — это мост между недорогим видео с участием людей и дорогостоящими демонстрациями роботов. Ретаргетинг — это этап, на котором размеченные движения рук человека сопоставляются с движениями рук робота, так что демонстрация человека становится чем-то, что робот может скопировать. Снимать людей легко и масштабируемо; съемка реальных демонстраций роботов — медленный и дорогостоящий процесс, поэтому разумнее всего обучать роботов на собственном опыте.
Процесс, который мы используем для клиентов, выглядит следующим образом:
Запись — Записать видео от первого лица («что видят мои руки»), на котором человек выполняет задачу.
аннотировать — Отметьте положение руки на каждом кадре, чтобы восстановить полное движение пальцев.
Ретаргетинг — перенести это движение на руку робота, чтобы он мог воспроизвести это действие.
Полезный пример: чтобы научить кухонного робота разбивать яйцо, вам не нужна тысяча тренирующихся роботов. Вам нужно качественное видео с хорошо обозначенными инструкциями, на котором люди разбивают яйца — именно аннотации делают этот материал пригодным для обучения.
Где на самом деле используются данные, полученные в результате умелых манипуляций?
Данные о ловкости рук важны везде, где машине приходится бережно взаимодействовать с физическим миром. Этот раздел обычно опускается в большинстве обзоров, поэтому стоит быть конкретным. Каналы аннотаций положения рук и ловкости рук:
Гуманоидные и домашние роботы — складывают белье, загружают посудомоечную машину, управляют повседневными предметами самых разных форм.
Автоматизация складских и розничных операций — например, снятие хрупкого товара с полки без его повреждения или сортировка смешанных товаров на ощупь.
Робототехника в здравоохранении и вспомогательная робототехника — реабилитационные устройства и вспомогательные манипуляторы, которые должны плавно перемещаться вокруг людей.
Производство и ремонт — использование инструментов, прокладка кабелей и сборка мелких деталей, где грубый захват просто не подходит.
AR/VR и носимые устройства — естественное взаимодействие с руками, управление жестами и интерфейсы отслеживания движений рук.
Общая черта: ни одна из этих систем не сработает без обучающих данных, фиксирующих точные движения пальцев. Именно эту потребность призваны удовлетворить разработки Shaip в области движений, поз и ловкости.
Насколько большими и качественными должны быть данные о ловкости рук?
Масштаб имеет значение, но качество важнее. Чтобы представить масштаб в перспективе, один из знаковых исследовательских наборов данных, опубликованный в 2025 году, собрал 829 часов видео с манипуляциями от первого лица с парным отслеживанием движений рук в 194 повседневных задачах — авторы описывают его как самый большой набор данных по ловким манипуляциям в своем роде ( Apple Machine Learning Research, 2025 ). Именно в этом направлении движется эта область: большие, богато размеченные, разнообразные по задачам данные.
Но одного объема недостаточно для обучения хорошего робота. По нашему опыту в Shaip, большинство проблем с ловкостью связаны с качеством меток , а не с размером набора данных. Сложные проблемы носят практический характер:
Скрытые пальцы — Руки постоянно прикрывают себя и предметы, которые держат.
Пальцы, похожие друг на друга — Легко ошибочно принять один палец за соседний.
Быстрое движение — Быстрые движения размывают те самые кадры, которые имеют наибольшее значение.
Последовательность с течением времени — Одна неуверенная метка на шарнире может испортить всю последовательность движений.
Именно поэтому каждый проект по развитию ловкости в компании Shaip проходит через обученные команды с участием людей и многоэтапный процесс контроля качества — первичную проверку, калибровку по эталонному набору данных и окончательную проверку перед выпуском — с согласованностью между аннотаторами и пороговыми значениями приемлемости, специфичными для каждого проекта. Чистые данные дешевле, чем робот, который выучил неправильное движение.
Как Shaip помогает
В Shaip мы берем на себя весь процесс — от сбора видеоматериалов от первого лица и с демонстрацией движений человека до точной разметки положения рук и ловкости, а также подготовки данных для ретаргетинга, на которых ваша команда сможет проводить обучение. Все это обеспечивается с соблюдением корпоративного уровня безопасности (ISO 27001 и SOC 2 Type II) силами проверенного и управляемого персонала.
Аннотирование положения кисти — это маркировка суставов кисти: суставов пальцев, сегментов пальцев, кончиков пальцев и запястья — на каждом кадре видео. Это создает структурированные данные, которые обучают роботов и модели искусственного интеллекта тому, как рука движется и обращается с объектами с течением времени.
Чем отличается аннотирование ловкости от стандартного аннотирования ключевых точек?
Стандартная аннотация ключевых точек отмечает положение руки покадрово в 2D. Аннотация ловкости добавляет глубину, плавность движения во времени и помеченные моменты контакта — создавая данные, которые робот может реально использовать для обучения точным манипуляциям несколькими пальцами.
Что такое ретаргетинг в данных о положении руки?
Метод ретаргетинга сопоставляет размеченные движения рук человека с движениями руки робота, так что демонстрация человеком становится действием, которое робот может воспроизвести. Именно так большое количество видеозаписей с участием людей превращается в редкие, но ценные данные для обучения роботов.
Почему ловкость рук ограничивает возможности роботов?
Ловкость рук ограничивает возможности роботов, поскольку такие грубые задачи, как ходьба и простой захват, в значительной степени решаются, в то время как для точного управления пальцами — повторного захвата инструмента, работы с хрупким предметом — отсутствуют обучающие данные, которые бы отражали движения пальцев. Аннотирование положения кисти восполняет этот недостающий сигнал.
В каких отраслях используются данные о ловкости рук?
Гуманоидная и бытовая робототехника, автоматизация складов и розничной торговли, роботы для здравоохранения и вспомогательных средств, производство и ремонт, а также взаимодействие рук в дополненной и виртуальной реальности — все эти области полагаются на данные о ловкости рук для безопасного и точного обращения с реальными объектами.
Что имеет большее значение: размер набора данных или качество меток?
И то, и другое важно, но качество маркировки обычно определяет результат. Большие наборы данных помогают, однако большинство проблем с ловкостью связаны с непоследовательной или неточной маркировкой рук — именно поэтому парные клавиатурные блоки Shaip масштабируются при строгом контроле качества с участием человека.
Может ли Shaip собирать и размечать видеозаписи рук от первого лица?
Да. Shaip собирает и аннотирует видео от первого лица и видео с демонстрацией движений людей, создавая точные данные о положении рук, готовые к ретаргетингу, в соответствии со стандартами ISO 27001 и SOC 2 Type II.
Понравилась статья? Подпишитесь на Шаипа в LinkedIn, чтобы получать больше новостей.
Содержит информацию, связанную с маркетинговыми кампаниями пользователя. Они передаются в Google AdWords / Google Ads, когда аккаунты Google Ads и Google Analytics связаны друг с другом.
90 дней
__utma
Идентификатор, используемый для идентификации пользователей и сеансов
2 года после последней активности
__utmt
Используется для мониторинга количества запросов к серверу Google Analytics.
10 минут
__utmb
Используется для различения новых сеансов и посещений. Этот файл cookie устанавливается при загрузке библиотеки GA.js javascript и отсутствии существующего файла cookie __utmb. Файл cookie обновляется каждый раз, когда данные отправляются на сервер Google Analytics.
30 минут после последней активности
__utmc
Используется только со старыми версиями Urchin Google Analytics, но не с GA.js. Используется для различения новых сеансов и посещений в конце сеанса.
Конец сеанса (браузер)
__utmz
Содержит информацию об источнике трафика или кампании, которая направила пользователя на сайт. Файл cookie устанавливается при загрузке GA.js javascript и обновляется при отправке данных на сервер Google Anaytics
6 месяцев после последней активности
__utmv
Содержит пользовательскую информацию, установленную веб-разработчиком через метод _setCustomVar в Google Analytics. Этот файл cookie обновляется каждый раз, когда новые данные отправляются на сервер Google Analytics.
2 года после последней активности
__utmx
Используется для определения того, включен ли пользователь в A/B-тест или многомерный тест.
18 месяцев.
_ga
ID, используемый для идентификации пользователей
2 лет
_gali
Используется Google Analytics для определения того, какие ссылки на странице нажимаются
(30%)
_га_
ID, используемый для идентификации пользователей
2 лет
_gid
Идентификатор, используемый для идентификации пользователей в течение 24 часов после последней активности
24 часа
_gat
Используется для мониторинга количества запросов к серверу Google Analytics при использовании Google Tag Manager.
1 минут
Маркетинговые файлы cookie используются для отслеживания посетителей веб-сайтов. Цель состоит в том, чтобы показывать рекламу, которая актуальна и интересна для отдельного пользователя.
Google Ads — это онлайн-платформа для размещения рекламы, которая позволяет компаниям создавать целевые объявления, отображаемые в результатах поиска Google и на сайтах партнеров.
Файл cookie таргетинга. Используется для создания профиля пользователя и показа пользователю релевантной и персонализированной рекламы Google.
2 лет
__Secure-1PSID
Файл cookie таргетинга. Используется для создания профиля пользователя и показа пользователю релевантной и персонализированной рекламы Google.
2 лет
__Secure-3PAPISID
Составляет профили интересов посетителей веб-сайта для показа релевантной и персонализированной рекламы посредством ретаргетинга.
2 лет
АЭК
Файлы cookie AEC гарантируют, что запросы в сеансе просмотра выполняются пользователем, а не другими сайтами. Эти файлы cookie не позволяют вредоносным сайтам действовать от имени пользователя без его ведома.
6 месяцев.
ADS_VISITOR_ID
Для использования опций и веб-сервисов на сайте требуются файлы cookie
2 месяцев.
__Secure-3PSIDCC
Файл cookie таргетинга. Используется для создания профиля пользователя и показа пользователю релевантной и персонализированной рекламы Google.
2 лет
__Secure-3PSIDTS
Файл cookie таргетинга. Используется для создания профиля пользователя и показа пользователю релевантной и персонализированной рекламы Google.
2 лет
__Secure-1PSIDTS
Файл cookie таргетинга. Используется для создания профиля пользователя и показа пользователю релевантной и персонализированной рекламы Google.
2 лет
__Secure-1PAPISID
Файл cookie таргетинга. Используется для создания профиля пользователя и показа пользователю релевантной и персонализированной рекламы Google.
2 лет
__Secure-3PSID
Файл cookie таргетинга. Используется для профилирования интересов посетителей веб-сайта и показа релевантной и персонализированной рекламы Google.
2 лет
Конверсия
Google использует файлы cookie для рекламы, включая показ и отображение рекламы, персонализацию рекламы (в зависимости от настроек рекламы на g.co/adsettings), ограничение количества показов рекламы пользователю, отключение рекламы, которую вы решили не показывать, и оценку эффективности рекламы.
90 дней
_gcl_aw
Google использует файлы cookie для рекламы, включая показ и отображение рекламы, персонализацию рекламы (в зависимости от настроек рекламы на g.co/adsettings), ограничение количества показов рекламы пользователю, отключение рекламы, которую вы решили не показывать, и оценку эффективности рекламы.
90 дней
_gcl_gs
Google использует файлы cookie для рекламы, включая показ и отображение рекламы, персонализацию рекламы (в зависимости от настроек рекламы на g.co/adsettings), ограничение количества показов рекламы пользователю, отключение рекламы, которую вы решили не показывать, и оценку эффективности рекламы.
90 дней
_gcl_gb
Google использует файлы cookie для рекламы, включая показ и отображение рекламы, персонализацию рекламы (в зависимости от настроек рекламы на g.co/adsettings), ограничение количества показов рекламы пользователю, отключение рекламы, которую вы решили не показывать, и оценку эффективности рекламы.
90 дней
_gac_gb_
Google использует файлы cookie для рекламы, включая показ и отображение рекламы, персонализацию рекламы (в зависимости от настроек рекламы на g.co/adsettings), ограничение количества показов рекламы пользователю, отключение рекламы, которую вы решили не показывать, и оценку эффективности рекламы.
90 дней
FPGCLGB
Google использует файлы cookie для рекламы, включая показ и отображение рекламы, персонализацию рекламы (в зависимости от настроек рекламы на g.co/adsettings), ограничение количества показов рекламы пользователю, отключение рекламы, которую вы решили не показывать, и оценку эффективности рекламы.
90 дней
FPGCLAW
Google использует файлы cookie для рекламы, включая показ и отображение рекламы, персонализацию рекламы (в зависимости от настроек рекламы на g.co/adsettings), ограничение количества показов рекламы пользователю, отключение рекламы, которую вы решили не показывать, и оценку эффективности рекламы.
90 дней
HubSpot — это универсальная платформа для маркетинга, продаж и обслуживания клиентов, которая способствует росту бизнеса.
Этот файл cookie используется для распознавания посетителей, которые общаются с вами через инструмент chatflows. Если посетитель покидает ваш сайт до того, как его добавили в контакты, этот файл cookie будет связан с его браузером.
13 месяцев.
__hs_do_not_track
Этот файл cookie можно настроить так, чтобы запретить коду отслеживания отправлять какую-либо информацию в HubSpot.
13 месяцев.
__hs_cookie_cat_pref
Этот файл cookie используется для записи категорий, на которые дал согласие посетитель.
6 месяцев.
__hs_initial_opt_in
Этот файл cookie используется для предотвращения постоянного отображения баннера, когда посетители просматривают сайт в строгом режиме.
7 дней
__hs_gpc_banner_dismiss
Этот файл cookie используется при закрытии баннера Глобального контроля конфиденциальности.
180 дней
hs_ab_test
Этот файл cookie используется для последовательного показа посетителям той же версии страницы A/B-тестирования, которую они видели ранее.
Сессия
__hs_notify_banner_dismiss
Этот файл cookie используется, когда веб-сайт использует тип баннера «Уведомление о согласии».
180 дней
HS-сообщения-это открытое
Этот файл cookie используется для определения и сохранения того, открыт ли виджет чата для будущих посещений.
30 минут
HS-сообщения-прятки радушны-сообщение
Этот файл cookie используется для предотвращения повторного появления приветственного сообщения виджета чата в течение одного дня после его закрытия.
1 день
__hsmem
Этот файл cookie устанавливается, когда посетители заходят на сайт, размещенный на HubSpot.
1 год
hs-membership-csrf
Этот файл cookie используется для того, чтобы гарантировать невозможность подделки логинов для участия в контенте.
Сессия
hs_langswitcher_choice
Этот файл cookie используется для сохранения выбранного посетителем языка при просмотре страниц на нескольких языках.
2 лет
__hstc
Основной файл cookie для отслеживания посетителей.
13 месяцев.
hubspotutk
Этот файл cookie отслеживает личность посетителя. Он передается в HubSpot при отправке формы и используется при дедупликации контактов.
13 месяцев.
__hssc
Этот файл cookie отслеживает сеансы.
30 минут
__hssrc
Всякий раз, когда HubSpot изменяет сеансовый cookie-файл, этот cookie-файл также устанавливается для определения того, перезапустил ли посетитель свой браузер.
Сессия
hubspotapi-prefs
Используется совместно с cookie-файлом hubspotapi для запоминания того, отметил ли пользователь флажок «запомнить меня» (контролирует истечение срока действия аутентификации основного cookie-файла).
1 год
hubspotapi-csrf
Используется для предотвращения CSRF-атак — предотвращения доступа сторонних веб-сайтов к вашим данным. Истекает через год.
1 год
__hs_opt_out
Этот файл cookie используется политикой конфиденциальности, чтобы напомнить посетителю о необходимости не запрашивать у него повторное согласие на использование файлов cookie.
13 месяцев.
хабспотапи
Этот файл cookie позволяет пользователю получать доступ к приложению с правильными разрешениями.